随着SUV、皮卡等重心较高的车型普及,车辆侧翻(Rollover)成为重要的交通安全威胁。汽车防倾翻系统(如RollOver Protection System)是重要的主动安全配置,而倾角传感器(更准确地说是集成在惯性测量单元IMU中的姿态传感器)是这套系统的“前哨”,实时感知着车辆的安危。
一、防倾翻系统的逻辑:预警与干预
防倾翻系统并非在车辆已经侧翻时才动作,其核心在于“预判”和“防止”。系统通过倾角传感器等持续监测车辆的动态姿态,当判断存在侧翻风险时,会采取两级措施:
1.预警:向驾驶员发出声光警报,提示危险。
2.主动干预:联动电子稳定程序(ESP)、牵引力控制系统(TCS)等,对单个或多个车轮进行主动制动,或降低发动机扭矩,产生一个抵抗侧翻的纠正力矩,将车辆拉回到稳定状态。
二、倾角传感器(IMU)的核心角色与工作原理
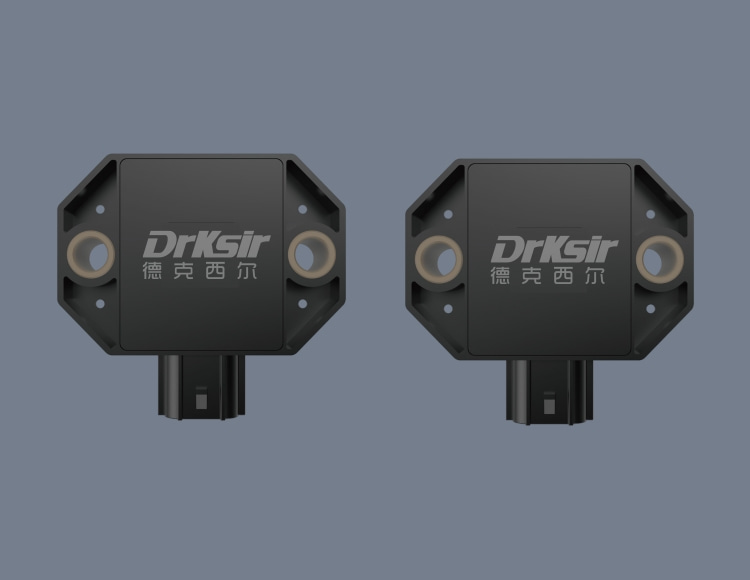
在动态行驶的车辆上,单一的静态倾角测量已不适用。防倾翻系统需要的是能够精确解算车辆在复杂运动状态下三维姿态的惯性测量单元(IMU)。德克西尔专注于此类车规级姿态感知技术的研究。
1.核心传感元件:
IMU内部通常包含三轴MEMS加速度计和三轴MEMS陀螺仪。
•加速度计:测量包括重力加速度和车辆运动加速度在内的三轴加速度。
•陀螺仪:测量车辆绕三轴(横滚、俯仰、偏航)旋转的角速度。
2.动态姿态解算原理(传感器融合):
这是技术核心。单纯的加速度计输出在车辆加减速、转弯时无法反映真实姿态;单纯的陀螺仪积分则会漂移。德克西尔的解决方案是采用先进的卡尔曼滤波或互补滤波算法进行数据融合:
•在车辆运动不剧烈的短暂时间内,系统相信加速度计测得的重力方向,用以计算车辆的绝对横滚角和俯仰角,并同时校正陀螺仪的零漂。
•在车辆急转弯、加速/刹车等产生较大线性加速度的动态阶段,系统更信赖陀螺仪短期的高精度角速度数据,通过积分计算姿态的瞬时变化,而暂时“忽略”被运动加速度污染的加速度计信号。
通过这种融合算法,IMU能够持续输出准确、无漂移的车辆三维姿态角(横滚角、俯仰角)和角速度,为防倾翻控制单元(ECU)提供关键决策数据。
3.风险判断阈值:
ECU根据IMU提供的实时横滚角、横滚角速度等参数,结合车速、方向盘转角等信息,通过内部建立的车辆动力学模型,计算当前的侧翻风险指数(或称为稳定系数)。当横滚角或横滚角速度超过预设的安全阈值时,ECU即判定侧翻风险较高,立即触发预警或干预措施。这些阈值经过大量实车测试标定,确保既不误报也不漏报。
三、对传感器的苛刻要求与德克西尔的应对
车规级传感器必须满足:
•高动态响应:响应速度极快,才能捕捉到失控的瞬间。
•宽温工作:适应-40℃到125℃的发动机舱环境。
•高可靠性:符合ISO16750等车规标准,寿命与车辆等同。
•抗振动冲击:承受来自路面和发动机的长期振动。
德克西尔开发的车规级IMU模块,从芯片选型、结构设计、算法优化到生产测试,均遵循汽车电子行业的严格标准,旨在为主机厂提供稳定、可靠、高性能的车辆姿态感知核心部件,为提升道路交通安全贡献力量。